作品一覧へ戻る

L4 · 3D 構造分解

波動歯車減速機

回転する楕円がフレクスプラインをたわませ、2 歯の歯数差で出力をゆっくり逆回転させる。

個人プロジェクト(自主制作) · 公開資料に基づく一般的な構造の模式図 · いずれの雇用主の製品とも無関係

ドラッグで回転 · ホイールで拡大・縮小 · 部品をクリックで説明を表示1 本指で回転 · 2 本指で拡大・縮小 · 部品をタップで説明を表示
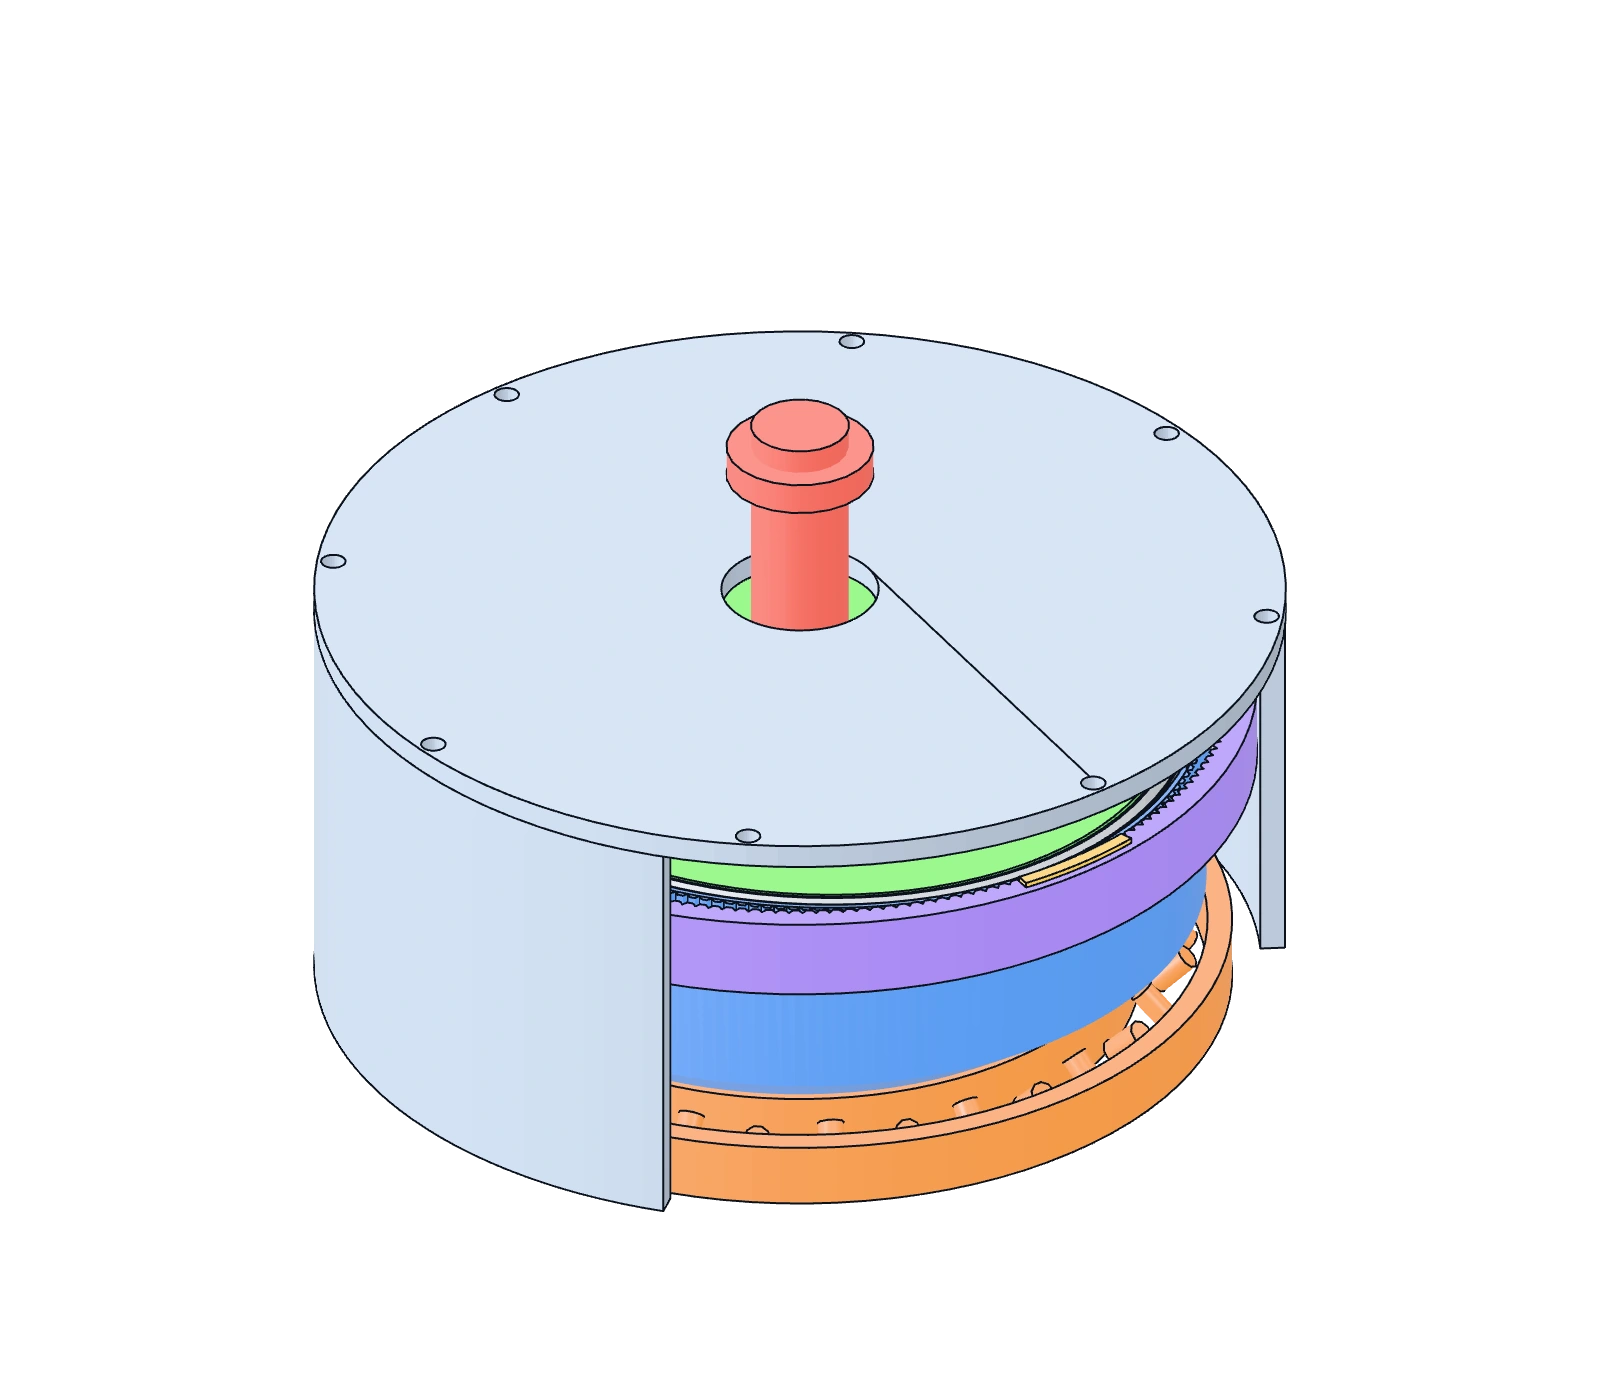
一般的な波動歯車減速機の組立図。カップ形フレクスプライン、楕円形ウェーブジェネレータ、フレキシブルベアリング、サーキュラスプライン、クロスローラベアリング、出力フランジを示す。
キーボード操作

矢印キーで回転、プラス/マイナスキーで拡大縮小、Home で視点をリセット。Tab と Enter で部品を選択する。スライダーは矢印キーで調整できる。

組立分解

カップ開口部のたわみは ×4 に拡大し、カップ底は出力とともに回転する。ハイライトは長軸上 2 か所のかみ合い方向を示す。模式的な歯形と半径方向の表示すきまは実際の接触を表さない。

端面図:固定したサーキュラスプラインの内側で、楕円変形と長軸上 2 か所のかみ合い域が入力とともに回転し、出力マーカーはゆっくり逆回転する。

端面の位相図

長軸上 2 か所のかみ合い域

フレクスプラインの出力マーカー

位相を手動で動かし、かみ合い方向と出力角度の関係を確認できる。

出力角度: 0.00°

2D 軸方向分離の模式図

9 部品を簡略化した軸方向の層構成図。間隔は分離スライダーに追従し、選択中の部品をハイライトする。

選択中の部品:カップ形フレクスプライン

全体:入力軸 → ウェーブジェネレータとフレキシブルベアリング → カップ形フレクスプライン → 出力フランジ

3D 表示を準備中。パラメータ計算、位相図、部品説明はすでに使える。

矢印キーで回転、プラス/マイナスキーで拡大縮小、Home で視点をリセット。Tab と Enter で部品を選択する。スライダーは矢印キーで調整できる。

サーキュラスプライン固定 · フレクスプライン出力 · 一般的な運動学の模式図

モデルと式の適用範囲

サーキュラスプライン固定、ウェーブジェネレータ入力、フレクスプライン出力:i = n入力 / n出力 = −zf / (zc − zf)。既定の 200 / 202 歯で i = −100。入力 1 回転で出力は −3.6° 回転する。

公称ピッチ円半径は rf = m zf / 2、rc = m zc / 2。w₀ = rc − rf = m (zc − zf) / 2。m = 0.5 mm、歯数差 2 で固定のため w₀ = 0.5 mm。画面上は 4w₀ = 2 mm で表示する。

カップ開口部は 2 波の半径方向変形とし、カップ底に向かって小さくなる。楕円形ウェーブジェネレータとフレキシブルベアリングはパラメトリックな模式形状で、フレクスプラインの歯位置は出力回転に追従する。共役歯形や弾性 FEM の解ではない。

拡大表示では観察しやすいよう、サーキュラスプラインに半径方向の表示オフセットとすきまを加えている。ハイライトは 2 か所のかみ合い方向を示すだけで、歯面干渉、接触圧、組立公差の判断には使えない。

荷重、応力、バックラッシ、効率、潤滑、寿命は計算しない。材料欄はこの種の部品で一般的な材料系を示すもので、具体的な材質記号、熱処理、製造要件は個別の設計による。

独自に作成したパラメトリックな一般模式図。メーカーの CAD、形状、材料データは使用していない。インタラクティブ形状と静止画用の GLB は同一のジェネレータで生成し、参考リンクは運動関係の説明にのみ用いる。

プロジェクトの要点

問い
波動歯車減速機は、なぜ 2 歯の歯数差だけで 1 段で大きな減速比が得られ、出力が逆転するのか。
手法
Three.js のパラメトリック形状(glTF はスクリプトで生成)と理想運動学。i = −zf / (zc − zf)、公称半径方向たわみ w₀ = m (zc − zf) / 2。
結果
既定値 zf = 200、zc = 202 で i = −100。入力 1 回転で出力は 3.6° 逆回転する。m = 0.5 mm で公称たわみ w₀ = 0.5 mm、画面上は ×4 に拡大して表示する。