作品一覧へ戻る

L5 · 3D 構造分解

一体型ロボット関節

中空軸に沿って 14 部品を分解し、電力、トルク、2 つのエンコーダのフィードバックを追う。

個人プロジェクト(自主制作) · 公開資料に基づく一般的な構造の模式図 · いずれの雇用主の製品とも無関係

ドラッグで回転 · ホイールで拡大・縮小 · 部品をクリックで説明を表示1 本指で回転 · 2 本指で拡大・縮小 · 部品をタップで説明を表示
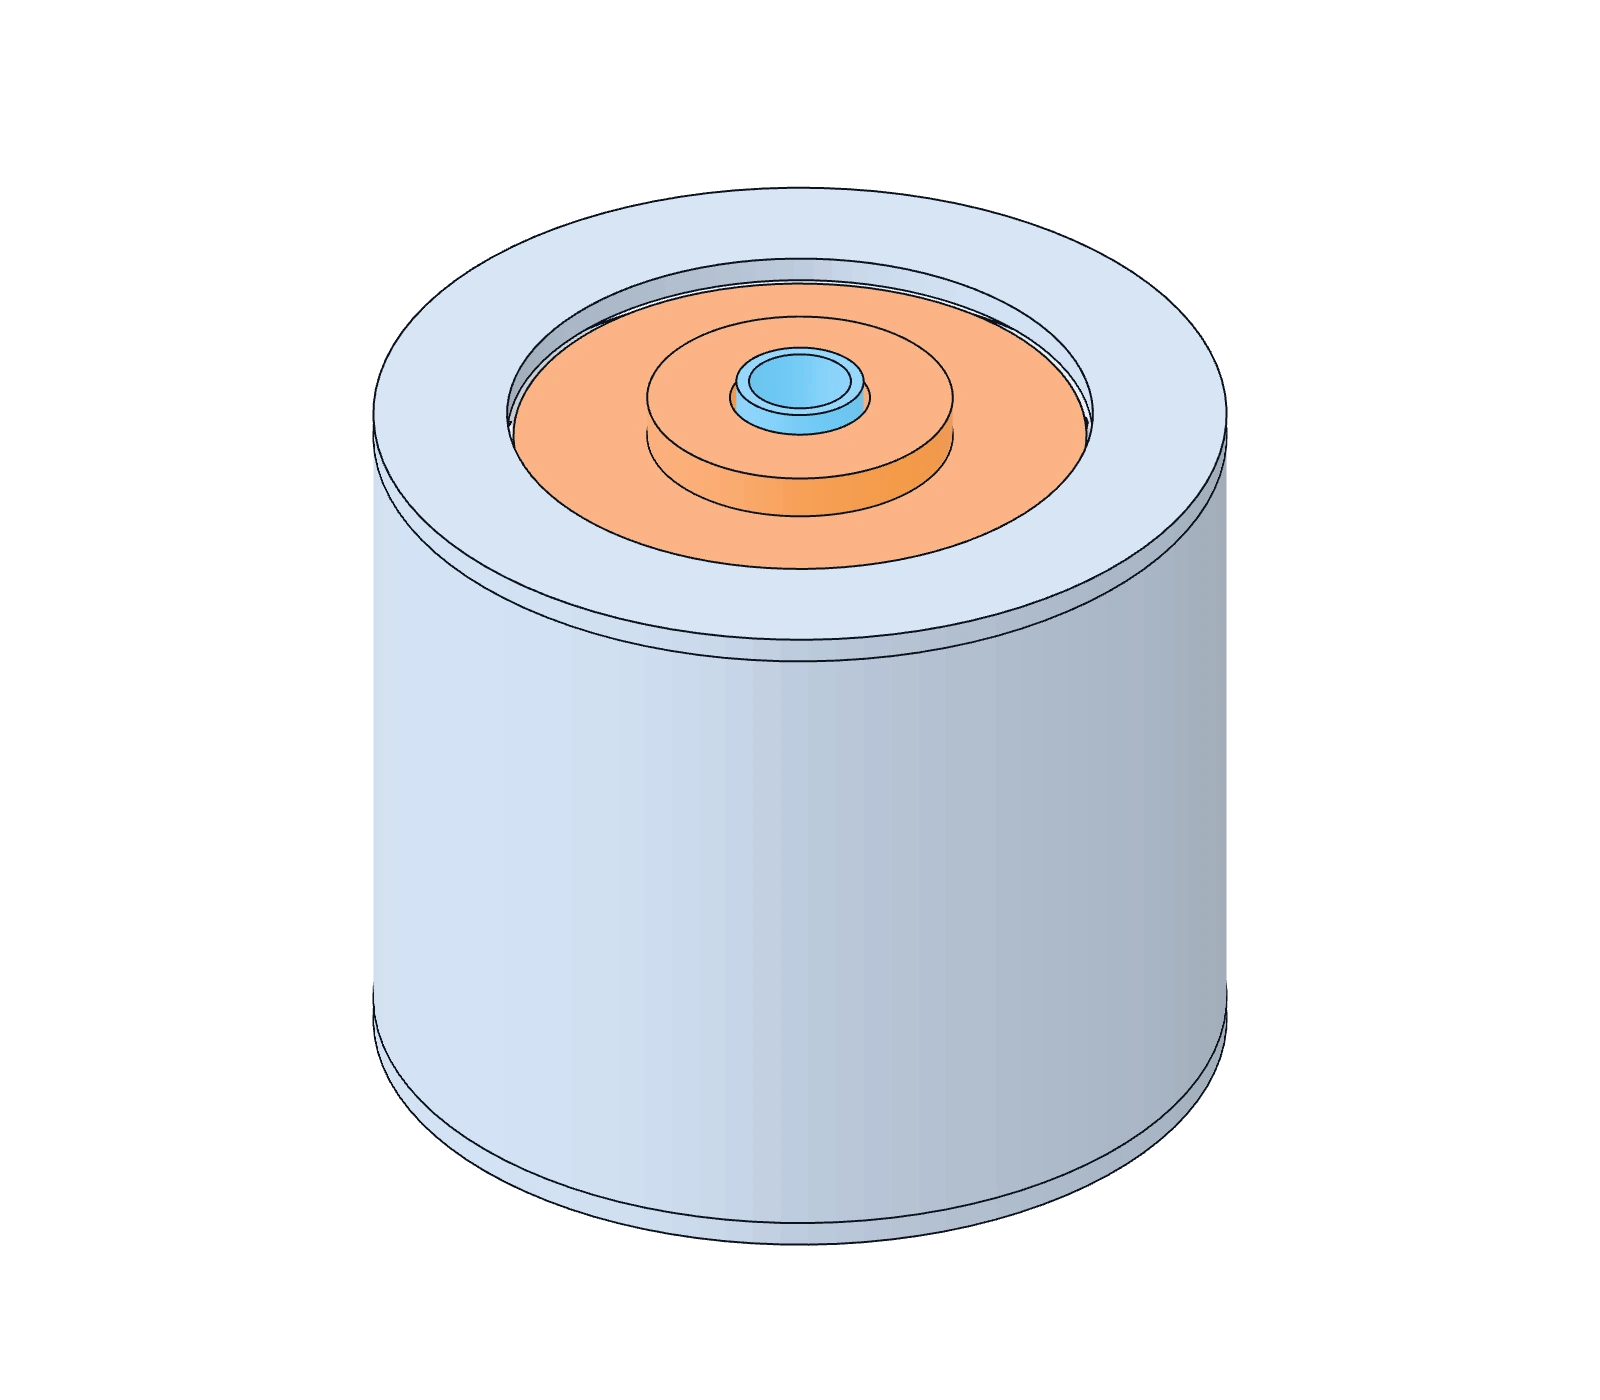
独自に作成した中空ロボット関節の組立図。モータ、波動歯車減速機、2 つのエンコーダ、ブレーキ、ドライバ基板、軸受、ケース、カバーを示す。

選択中の部品 モータステータ

巻線電流で磁界を発生させ、ロータとの相互作用でトルクを生む。

静止画は既定の分解状態のまま。下の 2D 層構成図は分離量と選択に追従する。

組立分解

分離スライダーは表示上の間隔だけを変える。運転状態、伝動、製造公差は扱わない。

キーボード操作

矢印キーで回転、プラス/マイナスキーで拡大縮小、Home で視点をリセット。Tab で部品とフロー図のノードを移動し、Enter またはスペースで選択する。分離スライダーは矢印キーで調整できる。

2D 層構成の模式図

14 部品を簡略化した軸方向の層構成図。間隔はスライダーに追従し、選択中の部品をハイライトする。内部機構モードではケースとカバーを非表示にする。

選択中の部品:モータステータ

モジュール全体:モータ、減速機、2 つのエンコーダ、ブレーキ、ドライバ基板を中空軸に沿って一体化する。

3D 表示を準備中。部品説明、フロー図、分離スライダーはすでに使える。

矢印キーで回転、プラス/マイナスキーで拡大縮小、Home で視点をリセット。Tab で部品とフロー図のノードを移動し、Enter またはスペースで選択する。分離スライダーは矢印キーで調整できる。

独自の一般トポロジー · 中空一体構造 · 伝動は再生しない

モデルとシステムの範囲

同軸のリング部品と簡略化した局所形状で一体化の関係を表す。減速機は 1 つの機能アセンブリとして扱い、歯形、巻線、磁石、電子部品、クロスローラベアリングは簡略化した模式形状である。

中央の貫通穴は配線経路の設計意図を示す。ケーブル、シール、締結部品、コネクタは描いていない。組立方向と分離距離は見やすさを優先して決めた。

ブレーキは電源遮断時に保持する機能構成を表す。実際のシステムでは、負荷、停止過程、リスクアセスメントに基づいてブレーキと安全回路を選定する必要がある。本図は配線設計や安全設計ではない。

トルク、熱収支、剛性、寿命、制御性能、安全レベルは計算しない。材料欄は部品の機能を理解するための一般的な材料区分であり、特定製品の部品表ではない。メーカー、材質記号、製造工程も指定しない。

独自に作成したパラメトリックな解説用モデル。メーカーの CAD、外形、寸法は再現していない。静止画とインタラクティブ形状は同一のモデル生成処理から得ている。

プロジェクトの要点

問い
中空一体型関節では、モータ、波動歯車減速機、2 つのエンコーダ、ブレーキ、ドライバ基板をどのように同軸上へ一体化するか。
手法
Three.js のパラメトリック形状(glTF はスクリプトで生成)と機能トポロジー図。14 部品と、電力・トルク・フィードバック・ブレーキ制御のノードを双方向に連動させる。
結果
モータ側と出力側のエンコーダで、減速機の入力側と出力側の位置をそれぞれ検出する。ブレーキはばね制動・通電解放で、電源遮断時に保持する。中央の貫通穴は配線経路として確保する。