返回作品

L4 · 3D 拆解

谐波减速器

旋转的椭圆带动柔轮变形;两齿之差,让输出缓慢反转。

拖动旋转视角 · 滚轮缩放 · 点击零件查看说明单指旋转 · 双指缩放 · 点按零件查看说明
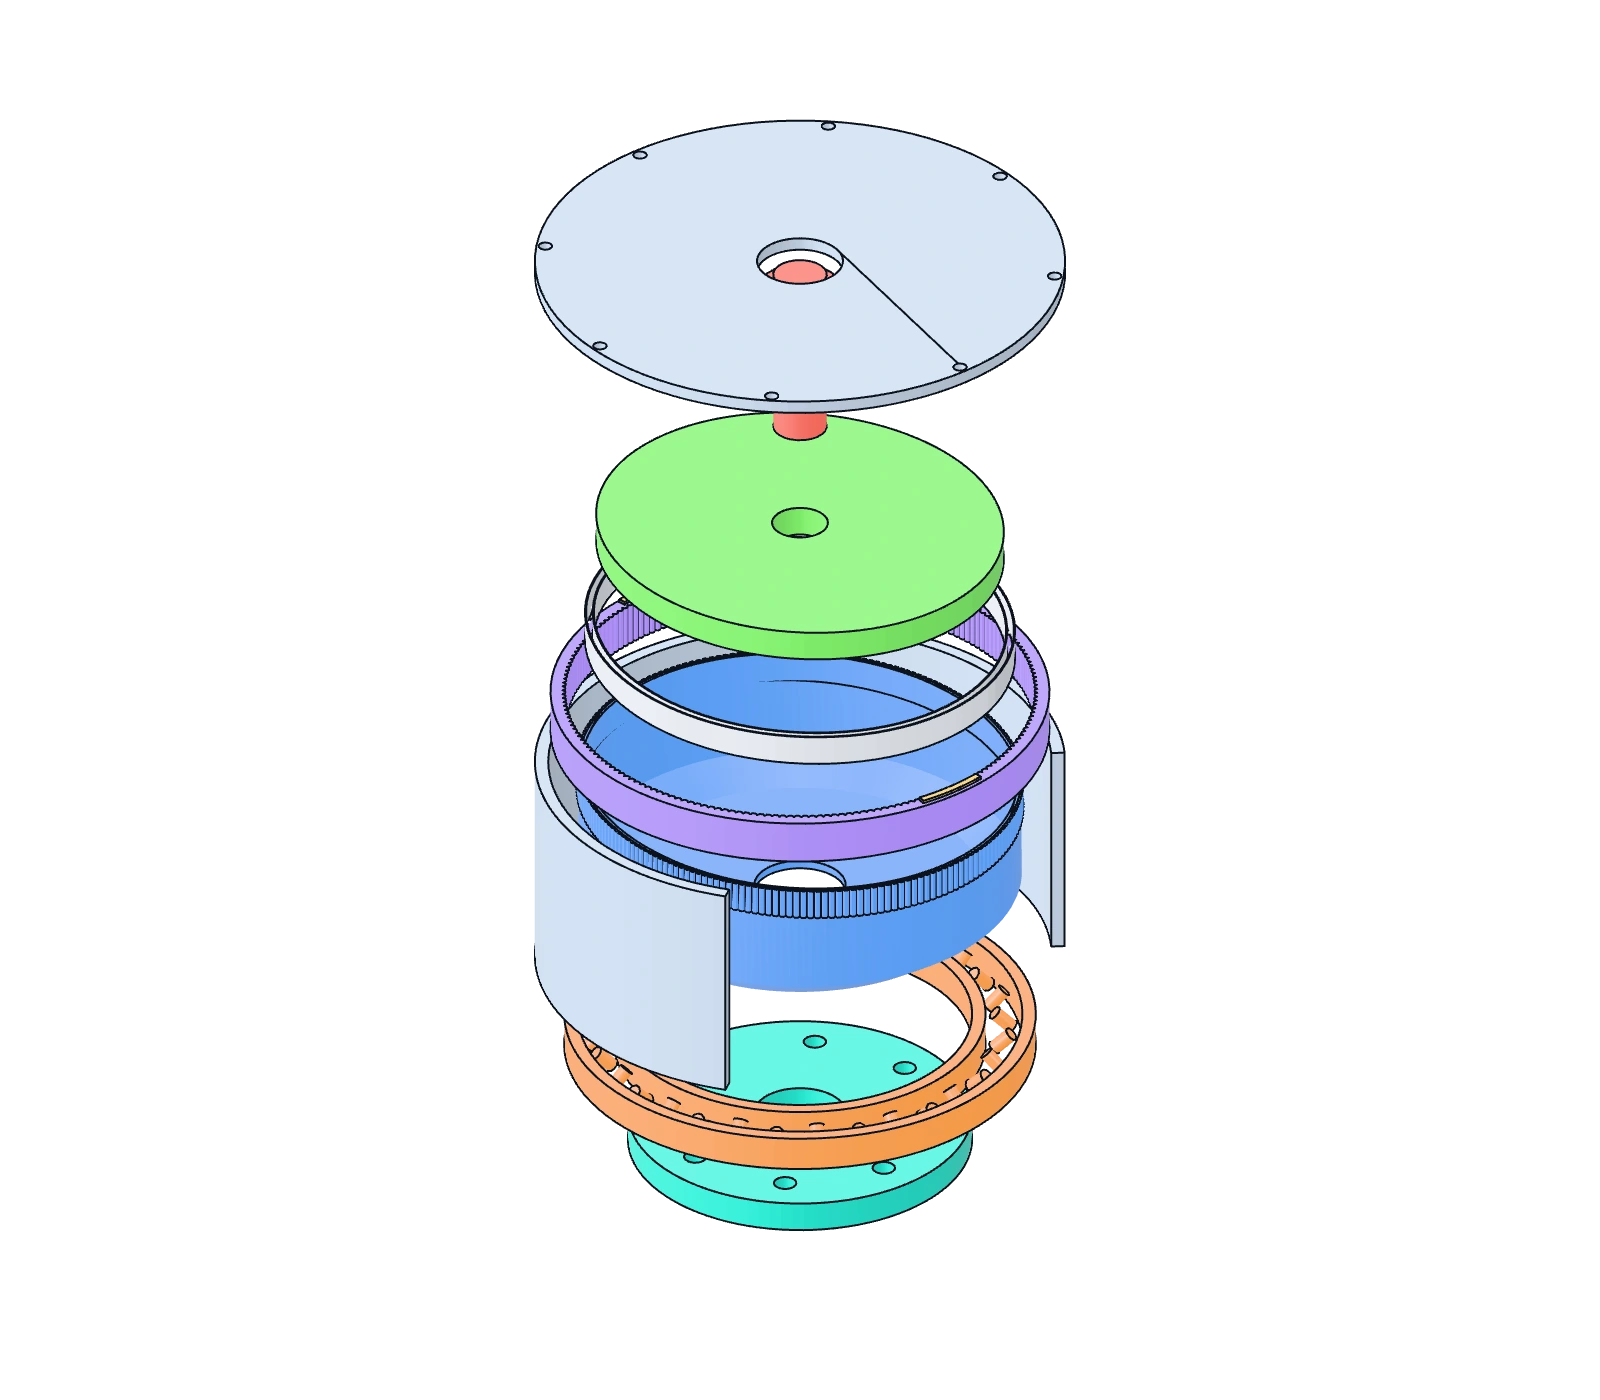
通用谐波减速器爆炸示意,包含杯形柔轮、椭圆波发生器、柔性轴承、刚轮、交叉滚子轴承和输出法兰。
键盘操作

方向键旋转,加减键缩放,Home 重置视角。按 Tab 和 Enter 选择零件;滑杆支持方向键。

装配爆炸

杯口变形放大 ×4,杯底随输出旋转。高亮表示两处长轴啮合方向;示意齿形与径向显示间隙不代表真实接触。

端面示意:固定刚轮内,椭圆变形与两个长轴啮合区域随输入转动;输出标记反向缓慢旋转。

端面相位示意

两个长轴啮合区

柔轮输出标记

手动拖动相位,观察啮合方向与输出角度。

输出角度: 0.00°

二维轴向分离示意

九个部件的简化轴向分层示意;间距随分离滑杆变化,高亮跟随当前零件。

当前零件: 杯形柔轮

整体:输入轴 → 波发生器与柔性轴承 → 杯形柔轮 → 输出法兰

正在准备三维视图;参数计算、相位示意和零件说明已可使用。

方向键旋转,加减键缩放,Home 重置视角。按 Tab 和 Enter 选择零件;滑杆支持方向键。

刚轮固定 · 柔轮输出 · 通用运动学示意

模型与公式边界

刚轮固定、波发生器输入、柔轮输出:i = n输入 / n输出 = −zf / (zc − zf)。默认 200 / 202 齿,i = −100;输入转一圈,输出反转 3.6°。

名义节圆半径 rf = m zf / 2,rc = m zc / 2;w₀ = rc − rf = m (zc − zf) / 2。固定 m = 0.5 mm、齿差 2,故 w₀ = 0.5 mm;画面显示 4w₀ = 2 mm。

杯口采用双波径向变形,沿杯深逐渐减弱至杯底。椭圆波发生器与柔性轴承为参数化示意,柔轮齿位随输出旋转;几何不构成共轭齿面或弹性有限元解。

放大位移时,刚轮加入径向显示偏移与间隙以便观察。高亮仅标识两处啮合方向,不能用于判断齿面穿透、接触压力或装配公差。

不计算载荷、应力、回差、效率、润滑或寿命。材料栏列出这类零件的常用材料类别;具体牌号、热处理和制造要求需按实际设计确定。

原创参数化通用示意;未复刻厂商 CAD,未使用厂商几何或材料数据。交互模型与静态 GLB 由同一生成器生成;原理链接仅用于说明运动关系。