作品一覧へ戻る

L3 · 3D 構造分解

RV 減速機

インボリュート遊星段から 2 枚の曲線板へ。2 段の減速が同じ出力キャリアに合流する。

個人プロジェクト(自主制作) · 公開資料に基づく一般的な構造の模式図 · いずれの雇用主の製品とも無関係

ドラッグで回転 · ホイールで拡大・縮小 · 部品をクリックで説明を表示1 本指で回転 · 2 本指で拡大・縮小 · 部品をタップで説明を表示
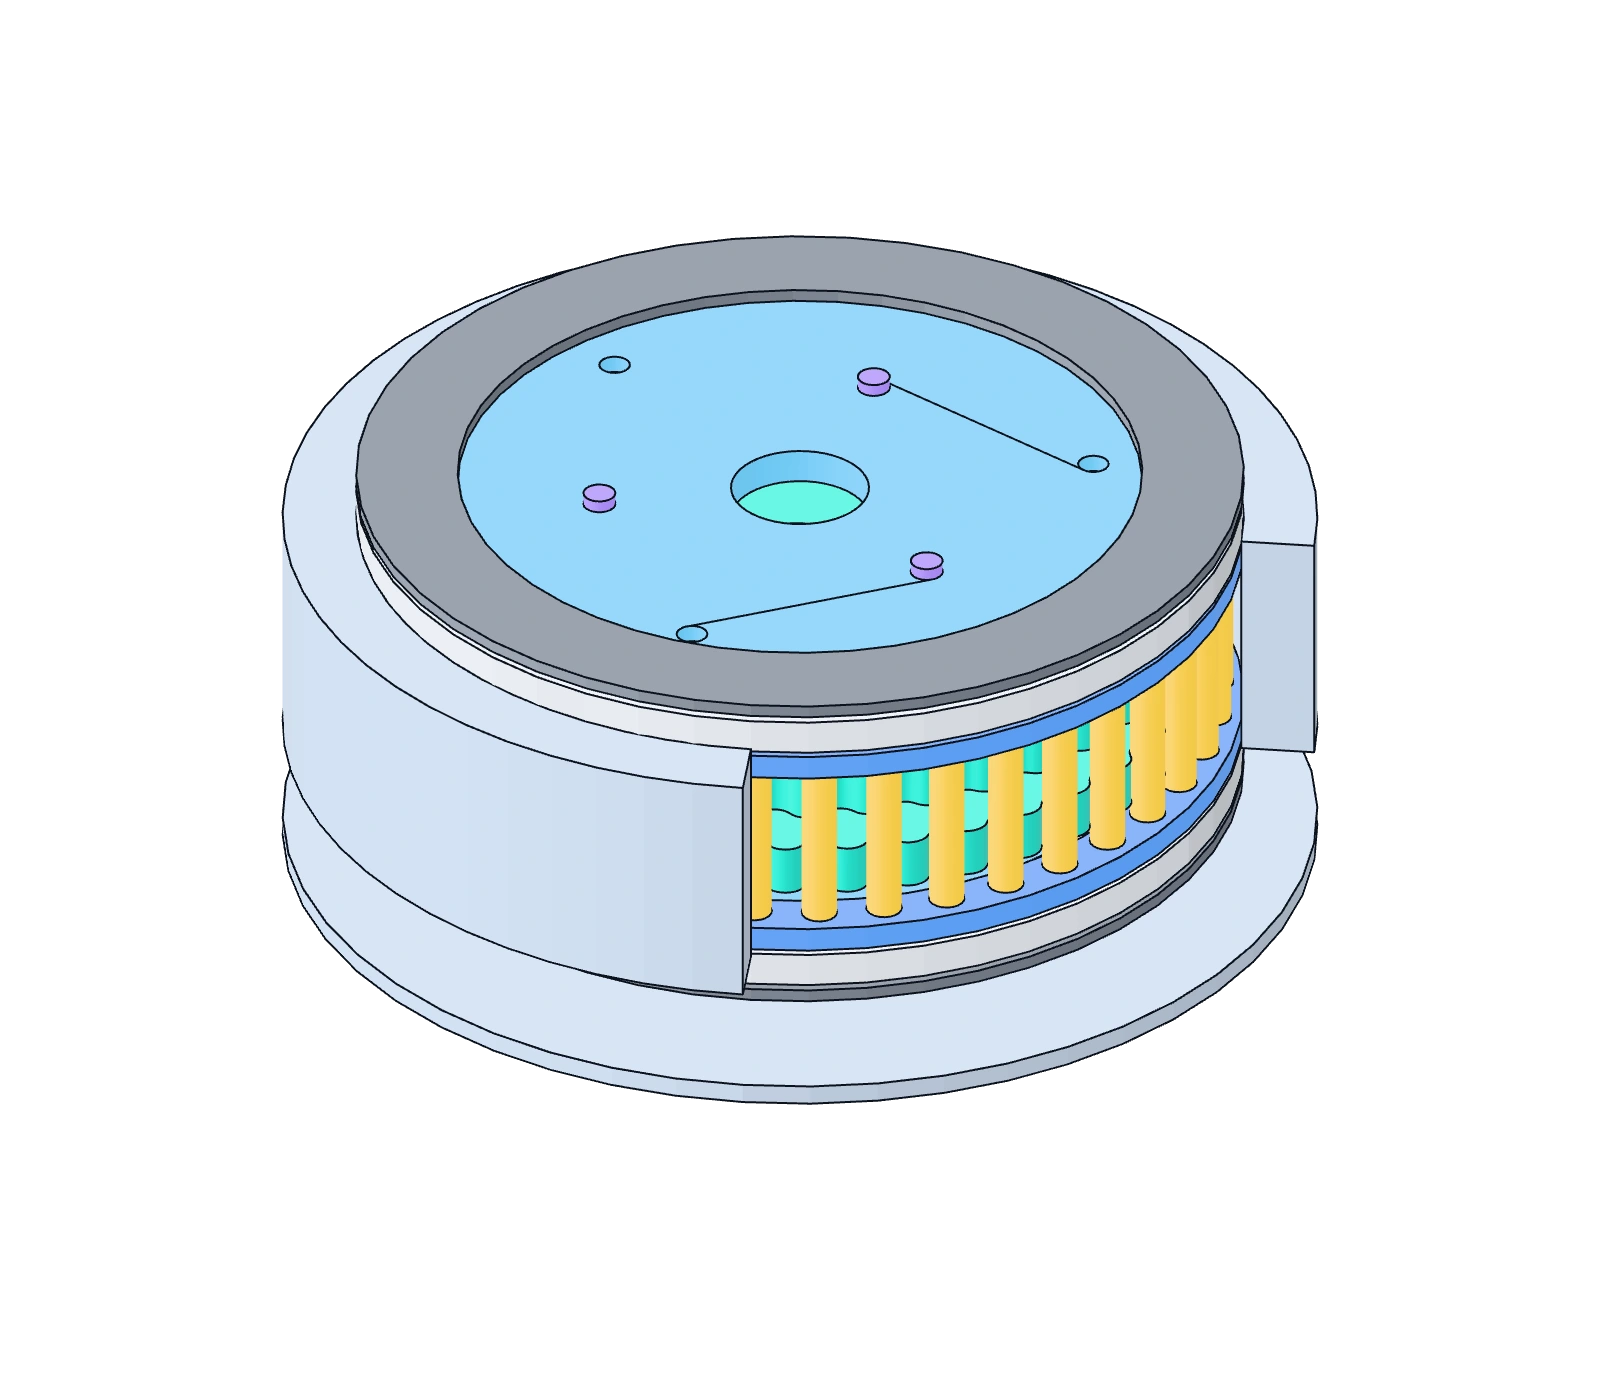
一般的な RV 減速機の組立図。太陽歯車、3 個の遊星歯車とクランク軸、2 枚の曲線板、ピン歯ケース、出力フランジを示す。
組立分解

段ごとの表示では他の部品を隠すが、2 段の連動はそのまま保つ。1 段目はキャリア固定の独立した減速機ではない。

全体:入力軸 → 遊星歯車とクランク軸 → 2 枚の曲線板 → 出力フランジ

3D 表示を準備中。パラメータ計算と部品説明はすでに使える。

矢印キーで回転、プラス/マイナスキーで拡大縮小、Home で視点をリセット。Tab と Enter で部品ボタンを選択する。

選択中の部品:曲線板

ピン歯固定 · 出力キャリア出力 · 理想剛体運動

モデルと式の適用範囲

i = n入力 / n出力 = 1 + (z₂ / z₁) zₚ、ただし z꜀ = zₚ − 1。既定の 10 / 30 / 40 で 121∶1 となる。

曲線板歯形の媒介変数表示(mm)

q(t) = R u(t) − e u(zₚt)

w(t) = R u(t) − e zₚ u(zₚt)

p(t) = q(t) − rₚ w(t) / ‖w(t)‖

t は歯形パラメータ。R = 82、e = 1.5、rₚ = 3.5、u(t) = (cos t, sin t)。公称の法線方向修整量はゼロ。

短縮係数 K₁ = e zₚ / R < 1。既定値は K₁ = 60/82。ピン歯配置半径 R は Rₚ に等しい。

2 枚の中心は c₂ = −c₁。構造角はいずれも θ出力。2 枚目の歯形角は θ₂ = θ出力 − π/z꜀。

歯形はピン歯中心軌跡の法線方向オフセットとした。円柱ピン歯、偏心量 1.5 mm、ピン歯円半径 82 mm を用いる。2 枚の偏心位相は π ずれ、2 枚目の歯形にはさらに −π/z꜀ の割出し補正を加える。穴位置は出力キャリアを基準とする。

1 段目はモジュール 2 mm、圧力角 30° のインボリュート平歯車とした。基礎円より内側は半径方向の直線で歯底につないだ模式的な歯底で、工具による創成歯形ではない。

幾何関係のみを示し、荷重分担、摩擦、応力、バックラッシ、潤滑、寿命は解析しない。材料は一般的な選定例である。

パラメトリック模式モデル。形状は簡略化しており、特定の製品は再現していない。インタラクティブ形状と静止画用の GLB は同一のパラメトリックジェネレータで生成している。

プロジェクトの要点

問い
RV 減速機のインボリュート遊星段と、2 枚の曲線板によるサイクロイド段は、どのように同一の出力キャリアに合流するか。減速比はどの歯数で決まるか。
手法
Three.js のパラメトリック形状(glTF はスクリプトで生成)と剛体運動学。減速比は i = 1 + (z₂ / z₁)·zₚ で求め、曲線板の歯形はピン歯中心軌跡の法線方向オフセットで生成する。
結果
既定値 z₁ = 10、z₂ = 30、zₚ = 40 で i = 1 + 3 × 40 = 121。サイクロイド段の 1 歯差(z꜀ = zₚ − 1)による減速を、遊星段の歯数比 3 がさらに拡大する。2 枚の曲線板の偏心位相は 180° ずれている。