L5 · 3D 拆解
一体化机器人关节
沿中空轴线拆开十四个部件,追踪电能、转矩与双编码器反馈。
拖动旋转视角 · 滚轮缩放 · 点击零件查看说明单指旋转 · 双指缩放 · 点按零件查看说明
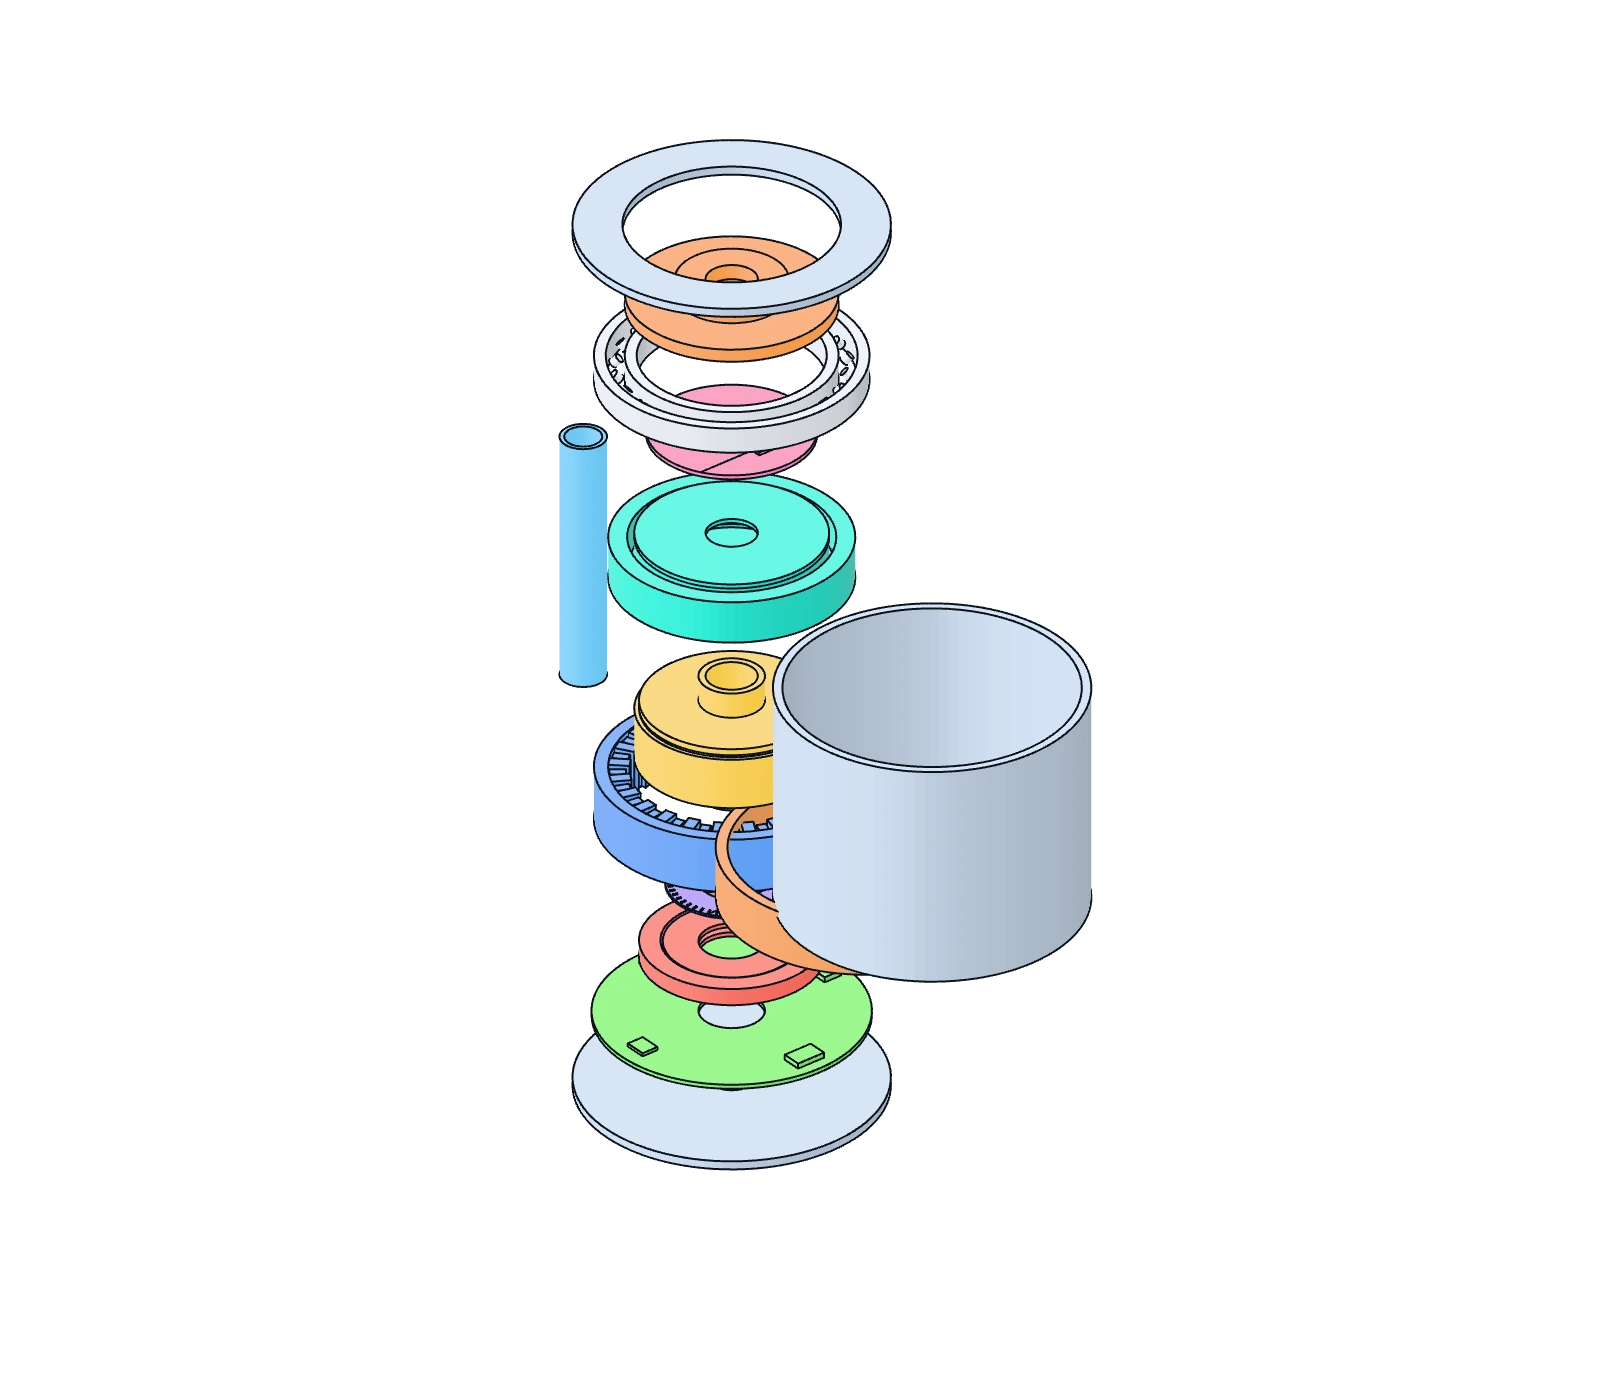
当前部件 电机定子
通过绕组电流建立磁场,与转子相互作用产生转矩。
静态图片保持默认爆炸状态;下方二维分层示意响应分离与选择
装配爆炸
分离滑块只改变展示间距,不模拟运行、传动或制造公差。
键盘操作
方向键旋转视角,加减号缩放,Home 重置视角。Tab 切换部件与流程节点,Enter 或空格选择;方向键调节分离滑块。
二维分层示意
当前部件: 电机定子
完整模块:电机、减速器、双编码器、制动器与驱动板沿中空轴线集成。
正在准备三维视图。部件说明、流程图与分离滑块已可使用。
方向键旋转视角,加减号缩放,Home 重置视角。Tab 切换部件与流程节点,Enter 或空格选择;方向键调节分离滑块。
原创通用拓扑 · 中空集成 · 无传动动画